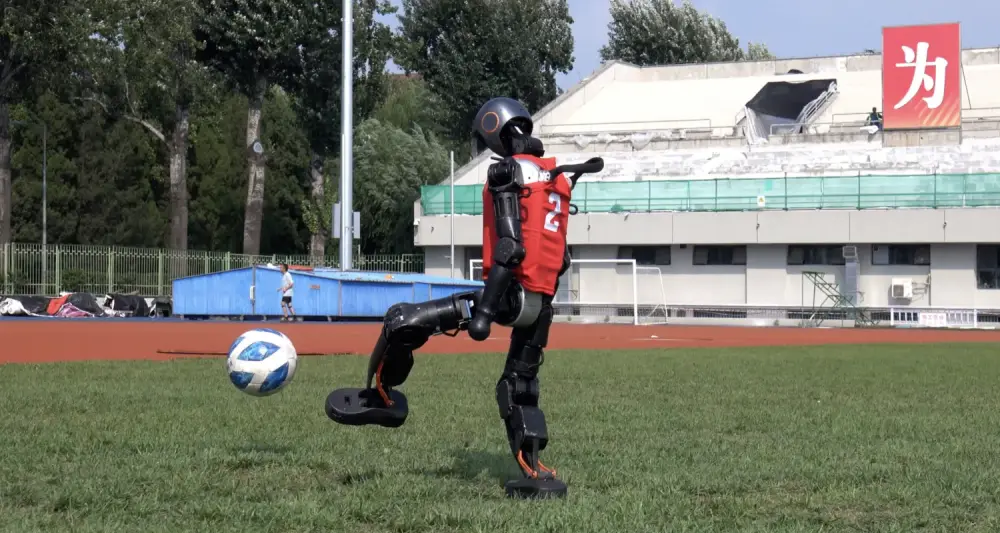
طور باحثون بقيادة يوشي وانغ من جامعة تسينغهوا الصينية نظام تحكم جديد للروبوتات البشرية يتيح لها البحث عن الكرة وملاحقتها وتسديدها اعتمادا على الرؤية المدمجة، في محاولة لمعالجة تنسيق الإدراك والحركة في بيئة متغيرة، وهي من أصعب مشكلات الروبوتات.
واختيرت كرة القدم كاختبار عملي يتطلب تتبع كرة متحركة بكاميرات غير مثالية مع الحفاظ على التوازن وتعديل الخطوات واتخاذ قرار التسديد.
تدريب في بيئة افتراضية
درب الفريق النظام داخل محاكاة حاسوبية قبل نقله للواقع، ولم تكن الظروف مثالية بل أضيفت عمدا أخطاء بصرية وتأخيرات وحالات اختفاء مؤقت للكرة لتدريب النظام على تقدير الموقع والتحرك رغم نقص المعلومات. وحولت البرمجيات المعلومات المرئية إلى إحداثيات مبسطة لاتخاذ قرار الحركة بدلا من معالجة تدفق بصري معقد.
ونقل النظام مباشرة إلى روبوت Booster T1 دون تعديل العتاد، لينفذ سلوكيات موحدة تشمل البحث والملاحقة والتسديد بعدة اتجاهات بالرؤية المحمولة فقط.
نجاح يصل إلى 90%
أظهرت الاختبارات قدرة الروبوت على التسجيل بنسبة 80 إلى 90% من مواقع مختلفة في النصف الأمامي للملعب، واختبر على العشب والأسفلت والمطاط والتربة. وقلص النظام زمن الوصول والتسديد بنسبة 64% مقارنة بنظام متقدم قائم على قواعد مبرمجة.
من المختبر إلى البطولات
استخدم فريق Tsinghua Hephaestus النظام في منافسات 2025، وفاز بدوري الروبوتات البشرية بالحجم البالغ في RoboCup، كما حقق المركز الأول في World Humanoid Robot Games 2025، مسجلا 76 هدفا مقابل 11 هدفا مستقبلا في البطولتين.
ورغم النتائج لا يزال النظام محدودا بتتبع الكرة والمرمى دون فهم كامل لمواقع المنافسين والزملاء، ويعمل الفريق على توسيع الإدراك البصري لتمكين اللعب الجماعي والتعامل مع بيئات ديناميكية متعددة الأطراف.
*الشرق الأوسط